
Chọn ống kính máy ảnh cho robot: Điều gì quan trọng ngoài tầm nhìn
Robot di động có thể có động cơ tuyệt vời, phần mềm điều hướng đáng tin cậy và bộ xử lý mạnh mẽ nhưng vẫn đưa ra những quyết định sai lầm nếu máy ảnh của nó không nắm bắt được thông tin hình ảnh phù hợp.
Đối với phương tiện tự động dẫn đường (AGV), robot kho hàng, robot kiểm tra hoặc robot dịch vụ, ống kính camera không chỉ đơn giản là một bộ phận nhỏ được gắn vào cảm biến. Nó xác định mức độ môi trường đi vào hình ảnh, cách các vật thể được thể hiện và hệ thống thị giác có thể diễn giải những gì nó nhìn thấy một cách nhất quán như thế nào.
Do đó, việc chọn ống kính cho robot bắt đầu từ nhiệm vụ mà máy ảnh phải thực hiện. Một ống kính được thiết kế để nhận biết chướng ngại vật trên phạm vi rộng có thể không lý tưởng để đọc nhãn nhỏ, kiểm tra đầu nối hoặc đo một bộ phận. Lựa chọn đúng đắn phụ thuộc vào chuyển động của robot, vị trí đặt camera, cảm biến, ánh sáng và thông tin mà thuật toán thị giác cần.
1. Xác định nhiệm vụ tầm nhìn trước khi chọn ống kính
“Tầm nhìn robot” bao gồm nhiều công việc khác nhau. Việc điều hướng và phát hiện chướng ngại vật thường cần một cái nhìn bao quát về khu vực xung quanh. Hệ thống gắp và đặt có thể cần xác định vị trí một đối tượng một cách chính xác. Robot kiểm tra có thể cần phát hiện các khuyết tật nhỏ hoặc các chi tiết bề mặt. Robot giao hàng có thể cần nhận dạng người, cửa ra vào, biển báo và ranh giới các tầng.
Viết ra những gì máy ảnh phải phát hiện hoặc đo lường. Sau đó xác định vị trí thông tin đó xuất hiện trong hình ảnh và mức độ chi tiết cần thiết. Nếu thuật toán chỉ cần phát hiện xem có chướng ngại vật hay không thì các yêu cầu về ống kính có thể khác với hệ thống phải ước tính kích thước của vật thể hoặc đọc mã.
Bước này cũng giúp tránh phải trả tiền cho hiệu suất quang học mà ứng dụng không sử dụng. Trường nhìn rất rộng có thể giúp điều hướng nhưng nó có thể làm giảm số lượng pixel có sẵn để thể hiện một vật thể ở xa. Chế độ xem hẹp hơn có thể cung cấp nhiều chi tiết hơn trong vùng mục tiêu nhưng có thể để lại ít thông tin về môi trường hơn.
Bắt đầu với kết quả được yêu cầu, không phải tiêu cự yêu thích.
2. Ghép ống kính với cảm biến—không chỉ xếp hạng megapixel của nó
Độ phân giải của cảm biến rất quan trọng nhưng chưa đủ để thiết lập khả năng tương thích của ống kính. Kích thước hoạt động, kích thước pixel, phản hồi quang phổ và yêu cầu quang học của cảm biến đều có thể ảnh hưởng đến kết quả.
Vòng tròn hình ảnh của ống kính phải bao phủ vùng cảm biến. Nếu không, hình ảnh có thể hiển thị các góc tối hoặc các vùng không sử dụng được. Hiệu suất quang học cũng phải được đánh giá trên phần cảm biến quan trọng đối với ứng dụng. Hệ thống có thể sắc nét ở trung tâm nhưng lại thiếu độ tương phản ở gần các cạnh để nhận dạng một cách đáng tin cậy.
Khi yêu cầu nhà cung cấp ống kính đưa ra đề xuất, hãy cung cấp cho nhà sản xuất và mẫu cảm biến bất cứ khi nào có thể. Một bảng dữ liệu cảm biến thậm chí còn tốt hơn. Nó mang lại cho nhóm quang học một điểm khởi đầu đáng tin cậy hơn là “chúng tôi cần một ống kính 8 MP”.
Hệ thống camera hoàn chỉnh—bao gồm cảm biến, ống kính, vị trí lấy nét và xử lý hình ảnh—sẽ quyết định kết quả cuối cùng. Nhãn megapixel là một bộ lọc hữu ích cho các ứng viên trong danh sách rút gọn, không phải là sự đảm bảo về hiệu suất hệ thống.
3. Tính toán trường nhìn ở khoảng cách làm việc thực tế
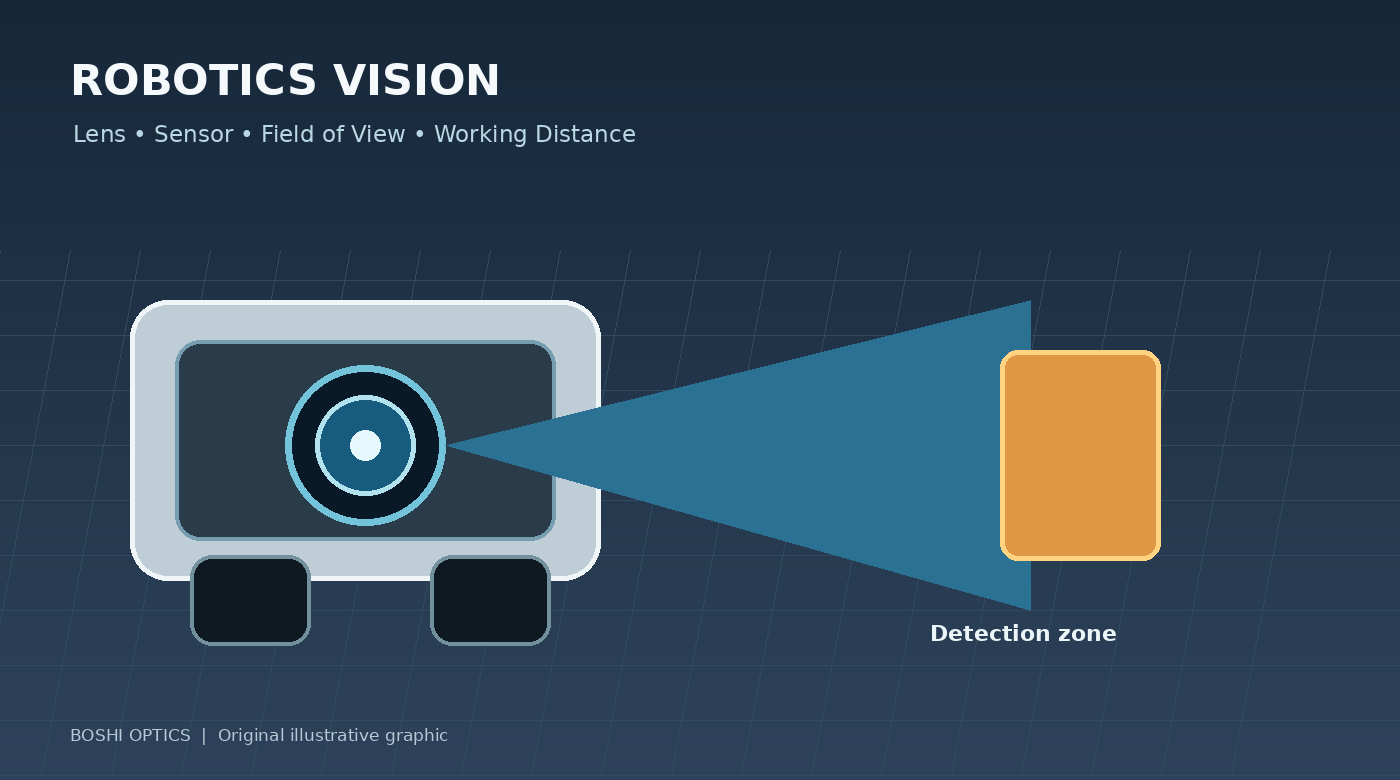
Trường nhìn (FOV) mô tả phạm vi bao phủ góc của máy ảnh. Đối với robot, nó nên được dịch thành một câu hỏi thực tế: robot phải nhìn thấy một khu vực rộng bao nhiêu ở khoảng cách diễn ra quá trình phát hiện hoặc đo lường?
Câu trả lời phụ thuộc vào tiêu cự và kích thước cảm biến cũng như vị trí và hướng của máy ảnh. Một ống kính cung cấp đủ phạm vi bao phủ khi gắn trên robot có thể không bao phủ cùng một khu vực hữu ích khi được gắn gần sàn hoặc phía sau cửa sổ bảo vệ.
Chuẩn bị một bản vẽ đơn giản với vị trí camera, khoảng cách mục tiêu cũng như chiều rộng và chiều cao cảnh mong muốn. Bao gồm khoảng cách gần nhất và xa nhất mà hệ thống phải hoạt động. Điều này đặc biệt quan trọng khi robot tiếp cận các đồ vật, rẽ vào không gian hạn chế hoặc làm việc xung quanh kệ và máy móc.
Không chọn ống kính chỉ dựa trên số FOV đường chéo nếu thuật toán dựa trên phạm vi bao phủ theo chiều ngang hoặc vùng quan tâm cụ thể. Yêu cầu FOV ngang và dọc theo cấu hình cảm biến dự định và xác minh kết quả trong hệ thống đã lắp ráp.
4. Hiểu sự cân bằng giữa phạm vi bao phủ rộng và chi tiết hữu ích
Ống kính rộng hơn có thể chụp được nhiều cảnh hơn, nhưng cùng một pixel cảm biến phải thể hiện diện tích lớn hơn. Kết quả là một vật thể nhỏ có thể chiếm ít pixel hơn và khó phân loại hoặc đo lường hơn.
Ống kính góc rộng cũng có thể gây ra biến dạng hình học. Sự biến dạng không tự động là một khiếm khuyết: nó có thể được chấp nhận đối với nhận thức chung hoặc đôi khi có thể được sửa chữa thông qua hiệu chuẩn và phần mềm. Nhưng nếu robot cần các phép đo hình học chính xác thì hành vi biến dạng và độ ổn định hiệu chuẩn đáng được quan tâm hơn.
Câu hỏi hữu ích không phải là “Ống kính góc rộng có tốt hơn không?” Đó là “Cần bao nhiêu phạm vi và đối tượng hoặc tính năng nhỏ nhất mà hệ thống phải nhận ra là gì?”
Đối với một số robot, một camera không thể đáp ứng hiệu quả mọi nhiệm vụ. Một camera góc nhìn rộng có thể hỗ trợ điều hướng trong khi camera thứ hai, góc nhìn hẹp hơn sẽ xử lý việc kiểm tra chặt chẽ. Kiến trúc đó có hợp lý hay không phụ thuộc vào chi phí, không gian, tài nguyên xử lý và yêu cầu về độ tin cậy.
5. Xem xét chuyển động, độ phơi sáng và ánh sáng
Robot hiếm khi hoạt động trong môi trường chụp ảnh được kiểm soát hoàn hảo. Chúng di chuyển, rung động, di chuyển giữa các vùng sáng và tối và gặp phải sự thay đổi ánh sáng. Ống kính có khẩu độ lớn có thể giúp cung cấp nhiều ánh sáng hơn cho cảm biến nhưng không loại bỏ hiện tượng nhòe chuyển động hoặc đảm bảo khả năng phát hiện chính xác.
Thời gian phơi sáng, độ nhạy cảm biến, độ chiếu sáng, tốc độ khung hình và tốc độ robot phải được xem xét cùng nhau. Nếu robot di chuyển nhanh, có thể cần phơi sáng ngắn để hạn chế nhòe. Điều đó có thể yêu cầu độ chiếu sáng mạnh hơn hoặc cảm biến có hiệu suất ánh sáng yếu phù hợp.
Đối với robot trong nhà, ánh sáng LED nhấp nháy, sàn phản chiếu và sự thay đổi ánh sáng ban ngày gần cửa sổ có thể ảnh hưởng đến tính nhất quán của hình ảnh. Robot ngoài trời phải đối mặt với những thách thức bổ sung từ ánh nắng trực tiếp, bóng tối, mưa và hoạt động vào ban đêm. Nếu sử dụng ánh sáng cận hồng ngoại, hãy xác nhận rằng ống kính và mọi cấu hình bộ lọc đều phù hợp với bước sóng mong muốn.
Thử nghiệm với ánh sáng và chuyển động tiêu biểu bất cứ khi nào có thể. Hình ảnh băng ghế cố định rất hữu ích nhưng nó không thể tái tạo mọi điều kiện gặp phải trên nền tảng chuyển động.
6. Kiểm tra vỏ bọc cơ khí và các yêu cầu về môi trường
Máy ảnh robot thường có những hạn chế nghiêm ngặt về không gian. Đường kính ống kính, tổng chiều dài rãnh, loại ngàm, điều chỉnh tiêu cự, vị trí cảm biến và vỏ bảo vệ đều ảnh hưởng đến việc có thể tích hợp ống kính hay không.
Ống kính vừa khít với ren có thể vẫn xung đột với nắp, nằm quá xa cảm biến hoặc khó lấy nét sau khi lắp ráp. Nếu máy ảnh nằm phía sau cửa sổ bảo vệ thì cửa sổ đó cũng có thể ảnh hưởng đến chất lượng hình ảnh và cần được xem xét trong quá trình đánh giá hệ thống.
Điều kiện môi trường cũng quan trọng. Robot kho hàng, bệ kiểm tra ngoài trời và robot chế biến thực phẩm không có chung các yêu cầu. Các yêu cầu về phạm vi nhiệt độ, độ rung, bụi, độ ẩm, chất tẩy rửa và độ kín phải được chỉ định tùy theo trường hợp sử dụng thực tế thay vì giả định từ một nhãn rộng như “công nghiệp”.
Cung cấp bản vẽ cơ khí hoặc bản phác thảo kích thước trước khi thực hiện thiết kế tùy chỉnh. Thông thường, việc xác định xung đột trong giai đoạn thiết kế thường dễ dàng hơn so với sau khi mẫu vỏ máy ảnh và ống kính đã được chế tạo.
7. Khi nào nên xem xét ống kính robot tùy chỉnh?
Ống kính tiêu chuẩn thường là lựa chọn hợp lý khi nó đáp ứng các yêu cầu về quang học, cơ học và thương mại. Việc tùy chỉnh trở nên phù hợp khi dự án có một hạn chế mà các sản phẩm danh mục có sẵn không thể đáp ứng—ví dụ: trường nhìn bất thường trong một gói nhỏ, yêu cầu quang phổ đặc biệt, khoảng cách làm việc không chuẩn hoặc mục tiêu chất lượng hình ảnh cụ thể.
Trước khi bắt đầu một dự án tùy chỉnh, hãy thu thập bảng dữ liệu cảm biến, FOV mục tiêu, phạm vi khoảng cách làm việc, kích thước có sẵn, điều kiện ánh sáng, giới hạn môi trường và khối lượng sản xuất ước tính. Chia sẻ hình ảnh mẫu hoặc bản phác thảo trường nhìn của máy ảnh nếu có.
Những đầu vào này giúp nhóm quang học đánh giá tính khả thi và xác định sự cân bằng. Chúng cũng giúp dễ dàng xác định xem việc điều chỉnh ống kính hiện có có thể đáp ứng yêu cầu với chi phí thấp hơn và thời gian phát triển ít hơn hay không.
Việc tùy chỉnh phải giải quyết được một vấn đề đã được xác định chứ không chỉ đơn giản là làm cho sản phẩm trở nên khác biệt.
Kết luận: thiết kế nhiệm vụ mà robot phải thực hiện
Việc chọn ống kính máy ảnh cho robot là một quyết định ở cấp độ hệ thống. Cảm biến, trường nhìn, khoảng cách mục tiêu, độ méo, ánh sáng, chuyển động, không gian cơ học và môi trường vận hành đều góp phần tạo nên kết quả.
Đối với nền tảng robot mới, cần xác định nhiệm vụ tầm nhìn trước khi hoàn thiện thông số kỹ thuật của ống kính. Đối với hệ thống hiện tại có khả năng phát hiện không nhất quán hoặc không đủ chi tiết, hãy xem lại đường dẫn hình ảnh hoàn chỉnh trước khi cho rằng chỉ có ống kính chịu trách nhiệm.
Boshi Optics, một phần của Shanghai Silk Optical Technology Co., Ltd., cung cấp dịch vụ thiết kế và sản xuất ống kính quang học cho các ứng dụng chụp ảnh, với các tùy chọn tiêu chuẩn và tùy chỉnh trên nhiều danh mục sản phẩm. Nếu bạn đang phát triển AGV, robot kiểm tra hoặc thiết bị hỗ trợ thị giác khác, hãy chia sẻ mẫu cảm biến, phạm vi phủ sóng mục tiêu, khoảng cách làm việc, các hạn chế cơ học và khối lượng dự kiến để bắt đầu cuộc thảo luận thực tế về ống kính.
Khám phá của chúng tôiPhạm vi ống kính M12 Vàsản phẩm quang học tùy chỉnh , hoặc liên hệ với chúng tôi quaTrang web Quang học Boshi để thảo luận về ứng dụng của bạn.